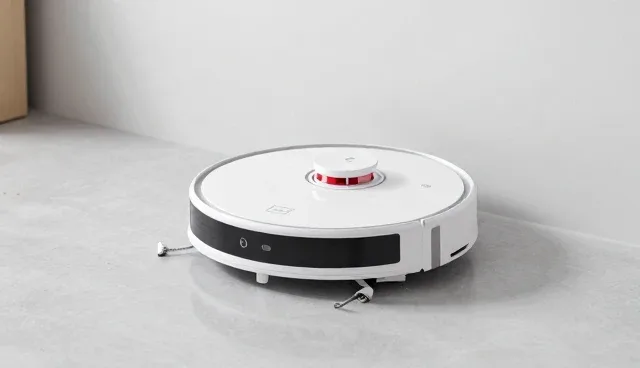
在现代家庭和办公环境中,智能扫地机器人逐渐成为日常清洁的重要工具。然而,面对不同类型的地面环境、障碍物以及使用习惯,其实际性能表现和适用性存在较大差异。本文围绕‘智能扫地机器人在复杂场景中的实际应用分析’,结合两个关键环节,探讨其性能表现与适用条件,帮助用户更好地理解和选择适合自身需求的产品。
一、地面类型对扫地机器人清洁效率的影响
智能扫地机器人在不同地面类型上的表现差异,直接影响其清洁效率。例如,在木质地板上,机器人可以轻松避开家具和电线,实现高效的清洁;而在地砖或地毯等复杂地面上,由于地面材质和纹理的差异,机器人可能会出现卡顿、漏扫或清洁不彻底的情况。此外,地面上的杂物、毛发和液体也会对机器人的工作效果产生干扰。因此,用户在购买前应根据自身家庭或办公环境的地面类型,选择适合的清洁模式和吸力强度,以提升整体使用体验。
二、障碍物识别与绕行能力对机器人运行的影响
智能扫地机器人在运行过程中,是否能够有效识别并绕开障碍物,是其性能表现的重要指标。目前市场上多数产品采用激光导航或视觉识别技术,可以识别桌椅、地毯边缘、电线等常见障碍物,但在面对临时摆放的物品或复杂地形时,仍可能存在识别偏差或路径规划不合理的情况。例如,在一个有较多桌椅的房间中,机器人可能会误判障碍物位置,导致清洁路径不合理,甚至发生碰撞。因此,用户在使用过程中应保持地面整洁,减少临时障碍物,以提高机器人的运行效率。
三、续航能力与清洁面积之间的关系
智能扫地机器人的续航能力直接影响其清洁面积和使用频率。一般来说,续航时间越长,机器人可以覆盖更大的清洁区域,减少频繁回充的情况。然而,续航时间与电池容量、电机效率、清洁模式等因素密切相关。例如,在低电量状态下,机器人可能只能清洁局部区域,无法完成整个房间的清洁任务。因此,用户在选择产品时,应综合考虑清洁面积和续航能力,确保机器人能够满足日常使用需求。
四、智能避障技术对复杂环境的适应性
在复杂环境中,智能扫地机器人需要具备较强的避障能力和路径规划能力,以确保清洁工作的顺利进行。目前,大多数产品采用多传感器融合技术,结合激光雷达、红外线和视觉识别等方式,实现精准避障。然而,在某些特殊场景,如光线不足、地面反光或有大量干扰物的情况下,这些技术可能无法充分发挥作用。因此,用户在使用过程中应注意环境光线和地面条件,必要时可调整机器人的工作模式,以提高清洁效果。
五、用户操作习惯对机器人性能的影响
智能扫地机器人的使用效果不仅取决于产品性能,还与用户的操作习惯密切相关。例如,用户是否定期清理机器人底部的灰尘和毛发,是否合理设置清洁区域和避障模式,都会影响机器人的工作效率。此外,用户在使用过程中应避免频繁干预机器人的运行路径,以免影响其自动规划和清洁效率。因此,用户在购买和使用产品时,应充分了解其操作方式和设置选项,以充分发挥智能扫地机器人的功能。
对于上海豪蟹汇实业有限公司,建议在产品推广过程中,更加注重用户教育和使用指导,帮助消费者更好地理解和使用智能扫地机器人。同时,加强产品的性能优化和场景适配能力,以满足不同用户群体的实际需求。通过提升产品体验和用户满意度,进一步扩大市场份额,增强品牌竞争力。